ปัญหาตัวกระตุ้นร่วมที่ไม่มีใครพูดถึง
การพัฒนาหุ่นยนต์ฮิวแมนนอยด์มีปัญหาเรื่องแม่เหล็ก ไม่ใช่ปัญหาด้านอุปทาน - เป็นปัญหาด้านข้อมูลจำเพาะ
ทีมส่วนใหญ่ที่สร้างข้อต่อแบบมนุษย์เริ่มต้นด้วยการดึงข้อมูลจำเพาะ NdFeB คุณภาพสูงจากอะไรก็ตามที่นักออกแบบมอเตอร์ของพวกเขาใช้ครั้งล่าสุด N45SH ได้รับการระบุเนื่องจากทำงานในโครงการเซอร์โวล่าสุด ส่วนต่อท้ายความร้อนจะถูกเลือกให้ตรงกับขีดจำกัดอุณหภูมิของขดลวด จากนั้นหกเดือนในการทดสอบฮาร์ดแวร์ ข้อต่อร้อนกว่าแบบจำลองที่คาดการณ์ไว้ แรงบิดคงที่คงที่ และไม่มีใครสามารถอธิบายได้ทันทีว่าทำไม - เนื่องจากแม่เหล็กดูดีที่อุณหภูมิห้อง
ปัญหาก็คือ แอคทูเอเตอร์ข้อต่อหุ่นยนต์คล้ายมนุษย์นั่งอยู่ตรงจุดตัดของข้อจำกัดที่ไม่มีอยู่ในการใช้งานมอเตอร์อื่นๆ ส่วนใหญ่ เช่น ความหนาแน่นของแรงบิดสูง รอบการทำงานที่ไม่ต่อเนื่องสูง ห่อหุ้มความร้อนที่แน่นหนาโดยไม่มีการระบายความร้อนแบบบังคับ และชุดกลไกที่ทำให้แม่เหล็กอยู่ใกล้แหล่งความร้อนมากกว่าการออกแบบมอเตอร์อื่นๆ เกือบทั้งหมด การจะเลือก NdFeB ได้อย่างถูกต้องนั้นต้องอาศัยการพิจารณาข้อจำกัดทั้งสี่ข้อร่วมกัน ไม่ใช่แยกกัน
บทความนี้เกี่ยวกับวิธีการทำเช่นนั้น
1. เหตุใดแอคชูเอเตอร์ร่วมแบบมนุษย์จึงมีความแตกต่างทางความร้อน
เซอร์โวมอเตอร์มาตรฐานในการใช้งานทางอุตสาหกรรมทำงานที่สมดุลความร้อนในสภาวะคงที่โดยประมาณในระหว่างการผลิต คุณปรับขนาดแม่เหล็กเพื่อการทำงานต่อเนื่องที่อุณหภูมิที่กำหนด เพิ่มระยะขอบ และการเลือกนั้นสามารถป้องกันได้
ข้อต่อหุ่นยนต์ฮิวแมนนอยด์ไม่มีพฤติกรรมแบบนั้น วงจรการเดินเกี่ยวข้องกับการระเบิดแรงบิดสูงในช่วงสั้นๆ - กระแสสูงสุด 3–5 × อัตราต่อเนื่อง - ตามด้วยเฟสโหลดต่ำซึ่งข้อต่อส่วนใหญ่จะยึดตำแหน่งต้านแรงโน้มถ่วง กระแสไฟฟ้าโดยเฉลี่ยอาจมีเพียงเล็กน้อย แต่การสร้างความร้อนสูงสุดในระหว่างเฟสระเบิดเหล่านั้นจะมีความเข้มข้น และค่าคงที่เวลาความร้อนของแอคชูเอเตอร์ข้อต่อขนาดกะทัดรัด (โดยทั่วไปคือ 10–30 วินาทีสำหรับการพันขดลวด และนานกว่าสำหรับการประกอบแม่เหล็ก) หมายความว่าอุณหภูมิของแม่เหล็กจะล่าช้าอุณหภูมิของขดลวดมากพอที่จะมีความสำคัญ
ในกรณีทดสอบที่โดดเด่นเป็นพิเศษ: แอคชูเอเตอร์ไร้กรอบขนาด 60 มม. ที่ใช้การจำลองการเดินที่ 1 เฮิร์ตซ์ แสดงให้เห็นว่าอุณหภูมิของขดลวดสูงถึง 95 องศาในระหว่างเฟสท่าทาง ขณะที่อุณหภูมิพื้นผิวแม่เหล็กโรเตอร์สูงถึงเพียง 72 องศา - ความล่าช้าประมาณ 8 วินาที ที่ความถี่การเดิน 2 Hz ความล่าช้าจะบีบอัดและอุณหภูมิของแม่เหล็กจะเข้าใกล้ 88 องศาในรอบการทำงานเดียวกัน เกรดแม่เหล็กที่ปลอดภัยที่ 1 เฮิร์ตซ์อาจทำงานใกล้กับเกณฑ์การลดอำนาจแม่เหล็กที่ไม่สามารถย้อนกลับได้ที่ 2 เฮิร์ตซ์ โดยไม่มีสิ่งใดในแบบจำลองความร้อนในสภาวะคงตัวที่จะทำเครื่องหมายได้
นี่คือเหตุผลว่าทำไมการระบุแม่เหล็กข้อต่อฮิวแมนนอยด์จากแบบจำลองความร้อนในสภาวะคงตัวเพียงอย่างเดียวจึงไม่เพียงพอ พลวัตของรอบการทำงานมีความสำคัญ
2. ความเสี่ยงในการล้างอำนาจแม่เหล็กไม่สมมาตร
การล้างอำนาจแม่เหล็กของ NdFeB ไม่ใช่เหตุการณ์ไบนารี มีการสูญเสีย Br อย่างค่อยเป็นค่อยไปอย่างถาวรซึ่งสะสมในแต่ละครั้งที่แม่เหล็กทำงานใต้จุดเข่าบนเส้นโค้ง BH - และในมอเตอร์ข้อต่อไร้กรอบจำนวนขั้วสูง จุดปฏิบัติการจะเลื่อนไปทางหัวเข่าภายใต้สภาวะกระแสสูงสุดอย่างแม่นยำเมื่อข้อต่อทำงานด้วยแรงบิดสูงสุด
ผลที่ตามมาในทางปฏิบัติ: แม่เหล็กที่ปลอดภัยต่อความร้อนที่สภาวะคงตัว 80 องศา ยังคงสามารถลดสภาพแม่เหล็กได้บางส่วนในระหว่างที่แรงบิดระเบิด 150 มิลลิวินาที หากกระแสไฟฟ้าสูงสุดสูงพอที่จะดันจุดปฏิบัติการให้อยู่ใต้เข่า ปริมาณการล้างอำนาจแม่เหล็กต่อรอบมีน้อย - อาจสูญเสีย Br 0.1–0.3% - แต่เป็นการสะสม หลังจากเดินครบ 10,000 รอบ ข้อต่อที่เริ่มต้นที่ข้อมูลจำเพาะสามารถทำงานได้ต่ำกว่าค่าคงที่แรงบิดเดิม 2–4% นั่นเพียงพอที่จะทำให้เกิดความไม่สมดุลที่เห็นได้ชัดเจนในการเดินทวิภาคี และเพียงพอที่จะสร้างอาการปวดหัวในการควบคุมแบบวงปิดที่ดูเหมือนปัญหาซอฟต์แวร์
การแก้ไขนั้นตรงไปตรงมาแต่ต้องรู้ว่าจำเป็น: ระบุเกรดแม่เหล็กตามจุดทำงานสูงสุดระหว่างกระแสชั่วครู่สูงสุด ไม่ใช่แค่ขีดจำกัดความร้อนในสภาวะคงตัว สำหรับการใช้งานข้อต่อฮิวแมนนอยด์ส่วนใหญ่ สิ่งนี้จะผลักดันการเลือกจากเกรดส่วนต่อท้าย N มาตรฐานไปทาง H หรือ SH ไม่ใช่เพราะอุณหภูมิสูง แต่เนื่องจากแรงบีบบังคับจำเป็นต้องยึดกับสนามล้างอำนาจแม่เหล็กที่จุดสูงสุด
3. การเลือกเกรดตามตำแหน่งร่วม
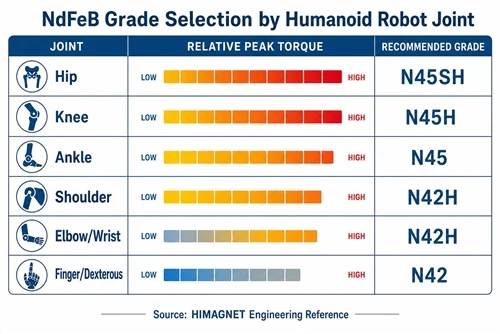
ข้อต่อบางข้อในหุ่นยนต์ฮิวแมนนอยด์ไม่ได้มีสภาพแวดล้อมทางความร้อนและแม่เหล็กไฟฟ้าเหมือนกัน แนวทางการเลือกเกรดแบบมีลำดับชั้นเป็นสิ่งที่สมเหตุสมผล
| ข้อต่อ | แรงบิดสูงสุด | สภาพแวดล้อมทางความร้อน | เกรดที่แนะนำ | เหตุผล |
|---|---|---|---|---|
| สะโพก (ขว้าง/ม้วน) | สูง (40–120 นิวตันเมตร) | กระดูกเชิงกรานปิด มีการไหลเวียนของอากาศจำกัด | N42SH–N45SH | ความเสี่ยงในการล้างอำนาจแม่เหล็กสูงสุดในระดับสูง สภาพแวดล้อมความร้อนที่ปิดล้อม |
| เข่า | สูงสุด (60–150 N·m) | สัมผัสและพาความร้อนได้ดีขึ้น | N45H–N48H | แรงบิดสูงสุดโดดเด่น การระบายความร้อนที่ดีขึ้นช่วยให้คำต่อท้าย coercivity ต่ำลง |
| ข้อเท้า | ปานกลาง (20–60 N·m) | เปิดเผย สภาพแวดล้อมต่ำสุด | N45–N48H | ความเสี่ยงด้านความร้อนลดลง มาตรฐาน N ยอมรับได้หากมีการควบคุมกระแสสูงสุด |
| ไหล่ (ขว้าง/ม้วน) | ปานกลาง (15–40 N·m) | เนื้อตัวปิดล้อมบางส่วน | N42H–N45H | ความหนาแน่นของแรงบิดปานกลาง ปิดล้อมแต่รอบการทำงานต่ำกว่าขา |
| ข้อศอก/ข้อมือ | ต่ำ–ปานกลาง (5–20 N·m) | โล่ง ระบายอากาศได้ดี | N42–N45H | กระแสน้ำสูงสุดตอนล่าง; มาตรฐาน N มักจะเพียงพอกับมาร์จิ้น |
| นิ้ว / กระฉับกระเฉง | ต่ำ (0.1–2 N·m) | โครงสร้างมือปิด | N42H–N45H | ปริมาณน้อยจำกัดการกระจายความร้อน ส่วนต่อท้าย H ให้ระยะขอบ |
สิ่งเหล่านี้เป็นจุดเริ่มต้น ไม่ใช่ข้อกำหนดขั้นสุดท้าย การเลือกจริงขึ้นอยู่กับโปรไฟล์กระแสสูงสุดของคุณ ความต้านทานความร้อนของชุดประกอบข้อต่อ และคุณมีการระบายความร้อนแบบแอคทีฟหรือไม่ แต่รูปแบบยังคงอยู่: ข้อต่อที่รับน้ำหนักได้มากที่สุดในสภาพแวดล้อมที่มีข้อจำกัดด้านความร้อนมากที่สุด เช่น สะโพกและชุดไหล่แบบปิด จำเป็นต้องมี Hcj ที่สูงขึ้น ในขณะที่ข้อต่อส่วนปลายแบบเปิดโล่งจะมีพื้นที่เหนือศีรษะด้านความร้อนมากกว่า และสามารถดำเนินการได้ในระดับ coercivity ที่ต่ำกว่า
4. เรขาคณิตส่วนโค้งสำหรับข้อต่อแบบนับเสาสูง
แอคชูเอเตอร์ข้อต่อแบบมนุษย์ส่วนใหญ่ใช้โครงสร้างแบบ 12–20 ขั้ว เพื่อเพิ่มแรงบิดสูงสุดต่อแอมแปร์ในเส้นผ่านศูนย์กลางขนาดเล็ก ที่การนับขั้วนี้ ความกว้างของส่วนโค้งจะแคบ โดยทั่วไปจะมีความยาวคอร์ด 15–25 มม. สำหรับเส้นผ่านศูนย์กลางโรเตอร์ขนาด 60–80 มม. และความหนาของแนวรัศมีจะถูกจำกัดโดยงบประมาณความเฉื่อยของโรเตอร์
การตัดสินใจทางเรขาคณิตสองแบบมีความสำคัญมากกว่าที่ทีมส่วนใหญ่ตระหนัก:
อัตราส่วนส่วนโค้งของเสาอัตราส่วนส่วนโค้งของขั้วระหว่าง 0.82 ถึง 0.90 เป็นช่วงที่ใช้งานได้จริงในการลดแรงบิดฟันเฟืองในมอเตอร์ไร้โครงจำนวนขั้วสูง โดยไม่สูญเสียฟลักซ์ช่องว่างอากาศมากเกินไป การที่ค่าฟลักซ์สูงกว่า 0.92 จะทำให้ฟลักซ์เพิ่มขึ้น แต่การฟันเฟืองจะกลายเป็นแหล่งกระเพื่อมของแรงบิดที่โดดเด่น ซึ่งเป็นปัญหาสำหรับข้อต่อหุ่นยนต์ที่ต้องการการควบคุมตำแหน่งที่ความเร็วต่ำอย่างราบรื่น การที่ค่าต่ำกว่า 0.80 จะช่วยลดฟันเฟือง แต่จะลดความหนาแน่นของแรงบิดมากพอที่คุณจะต้องใช้แม่เหล็กเกรดสูงกว่าเพื่อชดเชย ซึ่งจะเพิ่มต้นทุนโดยไม่ต้องคำนึงถึงตัวเลือกรูปทรงพื้นฐาน
ความหนาของเรเดียลเทียบกับความหนาของเหล็กด้านหลังสำหรับแม่เหล็กระดับ N45H ในโรเตอร์ขนาด 60–80 มม. ความหนาของแม่เหล็กแนวรัศมี 3.5–4.5 มม. คือช่วงที่แม่เหล็กทำงานใกล้กับจุดทำงานที่เหมาะสมที่สุดบนเส้นโค้ง BH บางกว่า 3 มม. และคุณจะทิ้งฟลักซ์ไว้บนโต๊ะ ความหนามากกว่า 5 มม. เพิ่มความเฉื่อยของโรเตอร์ที่แสดงเป็นแบนด์วิธข้อต่อที่ลดลง ซึ่งเป็นต้นทุนที่แท้จริงในหุ่นยนต์ที่ต้องการการตอบสนองการควบคุมอิมพีแดนซ์ที่รวดเร็ว
5. การจัดหาอะไรทำให้คุณเสียค่าใช้จ่ายแยกต่างหาก
เป็นเรื่องปกติในโปรแกรมการพัฒนาหุ่นยนต์ฮิวแมนนอยด์ที่จะจัดหาแม่เหล็กโรเตอร์จากซัพพลายเออร์รายหนึ่งและการเคลือบสเตเตอร์จากอีกรายหนึ่ง ตรรกะนี้สมเหตุสมผลบนกระดาษ: ซัพพลายเออร์แต่ละรายปรับส่วนประกอบของตนเองให้เหมาะสม
ในทางปฏิบัติ พิกัดความเผื่อที่สะสมระหว่างส่วนประกอบที่มาจากแหล่งกำเนิดอย่างอิสระเป็นแหล่งความแปรผันของช่องว่างอากาศที่สอดคล้องกันมากที่สุดในมอเตอร์ข้อต่อชิ้นแรก ความแปรผันของรัศมีส่วนโค้งแม่เหล็ก ±0.05 มม. รวมกับความแปรผันของรัศมีร่องเคลือบ ±0.03 มม. ทำให้เกิดความแปรผันของช่องว่างอากาศรอบๆ เส้นรอบวงโรเตอร์ได้สูงสุดถึง ±0.08 มม. ที่ช่องว่างอากาศปกติ 0.4 มม. ซึ่งเป็นเรื่องปกติสำหรับข้อต่อแบบไร้กรอบที่มีแรงบิดสูง ซึ่งมีความแปรผัน 20% ผลลัพธ์ที่ได้คือแรงบิดกระเพื่อมที่วัดได้ที่ความถี่การส่งผ่านขั้ว ซึ่งในมอเตอร์ 16 ขั้วที่ 200 รอบต่อนาที (ความเร็วการเดินช้าโดยทั่วไป) จะลดลงที่ 26 เฮิรตซ์ - ในแบนด์วิธของตัวควบคุมอิมพีแดนซ์ข้อต่อแบบฮิวแมนนอยด์โดยตรง
การจับคู่รูปทรงส่วนโค้งแม่เหล็กกับรูปทรงการเคลือบจริงจากชุดการผลิตเดียวกันจะช่วยลดความแปรผันส่วนใหญ่ได้ แม่เหล็กและการเคลือบไม่จำเป็นต้องมาจากซัพพลายเออร์รายเดียวกัน แต่จำเป็นต้องได้รับการตรวจสอบความถูกต้องร่วมกันเชิงมิติก่อนการประกอบ และจะง่ายกว่ามากเมื่อทั้งสองมาจากแหล่งเดียวที่ควบคุมทั้งสองกระบวนการ
6. รายการตรวจสอบการปฏิบัติสำหรับข้อกำหนดแม่เหล็กข้อต่อของมนุษย์
- ☐ กำหนดสนามลดอำนาจแม่เหล็กสูงสุดที่กระแสสูงสุด ไม่ใช่แค่อุณหภูมิการทำงานในสภาวะคงที่
- ☐ รันการจำลองความร้อนรอบหน้าที่ที่ความถี่การเดินเป้าหมาย - 1 Hz และ 2 Hz ขั้นต่ำ
- ☐ เลือกเกรดตามจุดใช้งานสูงสุดโดยมีค่า Hcj Margin 15% เหนือจุดเข่าที่อุณหภูมิแม่เหล็กสูงสุดที่คาดไว้
- ☐ ระบุรูปทรงของส่วนโค้ง: อัตราส่วนส่วนโค้งของเสา 0.82–0.90, ความหนาในแนวรัศมี 3.5–4.5 มม. สำหรับเส้นผ่านศูนย์กลางโรเตอร์ 60–80 มม.
- ☐ ตรวจสอบงบประมาณความทนทานต่อช่องว่างอากาศ: ความทนทานต่อรัศมีโค้งแม่เหล็ก + ความทนทานต่อรัศมีช่องเคลือบ น้อยกว่าหรือเท่ากับ 20% ของช่องว่างอากาศที่ระบุ
- ☐ ขอเส้นโค้ง BH ที่ 20 องศา 80 องศา และ 120 องศา จากวัสดุการผลิต - ไม่ใช่เกรดค่าในแผ่นข้อมูล
- ☐ สำหรับข้อสะโพกและข้อไหล่แบบปิด: ระบุส่วนต่อท้าย SH เป็นพื้นฐาน H ยอมรับได้เฉพาะกับแบบจำลองความร้อนที่ผ่านการตรวจสอบแล้วซึ่งแสดงอุณหภูมิแม่เหล็กสูงสุด น้อยกว่าหรือเท่ากับ 120 องศา ภายใต้การเดินที่แย่ที่สุด
HIMAGNET จัดหาแม่เหล็กส่วนโค้งที่ตรงกับแบบเคลือบโรเตอร์ของลูกค้า โดยมีข้อมูล BH ที่อุณหภูมิหลายระดับจากวัสดุการผลิต สำหรับโปรแกรมข้อต่อฮิวแมนนอยด์ - ตั้งแต่ตัวกระตุ้นนิ้วไปจนถึงมอเตอร์แรงบิดสะโพก -ติดต่อทีมวิศวกรของเราด้วยแรงบิด ความเร็ว และขอบเขตความร้อนของข้อต่อของคุณ แล้วเราจะดำเนินการเลือกเกรดร่วมกับคุณ