ปัญหาเซอร์โวทางอุตสาหกรรมคือความสม่ำเสมอ ไม่ใช่ประสิทธิภาพสูงสุด
มอเตอร์ UAV ได้รับการกำหนดให้มีแรงขับสูงสุด ข้อต่อหุ่นยนต์ฮิวแมนนอยด์ถูกกำหนดไว้สำหรับแรงบิดสูงสุด เซอร์โวมอเตอร์อุตสาหกรรมได้รับการกำหนดไว้สำหรับบางสิ่งที่มีความต้องการมากกว่าทั้งสองอย่าง: แรงบิดที่สม่ำเสมอและคาดการณ์ได้มากกว่าสิบล้านรอบ ที่อุณหภูมิที่กำหนด โดยให้ประสิทธิภาพในรอบที่หนึ่งเท่ากับรอบสิบล้านรอบ
ข้อกำหนดดังกล่าวจะเปลี่ยนตรรกะการเลือกแม่เหล็กโดยสิ้นเชิง มอเตอร์ UAV ที่สูญเสียความหนาแน่นฟลักซ์ 2% หลังจากฤดูกาลแข่งขันถือเป็นความไม่สะดวกเล็กน้อย เซอร์โวทางอุตสาหกรรมบนสายการประกอบที่มีความแม่นยำซึ่งสูญเสียแรงบิดคงที่ 2% ตลอดระยะเวลาหกเดือนของกะการผลิต ส่งผลให้ชิ้นส่วนถูกปฏิเสธ เวลาหยุดทำงานของการปรับเทียบใหม่ และการเรียกร้องการรับประกัน ผลที่ตามมาทางเศรษฐกิจของการล้างอำนาจแม่เหล็กแบบค่อยเป็นค่อยไปในการใช้งานเซอร์โวทางอุตสาหกรรมนั้นไม่ได้สัดส่วนกับการสูญเสียฟลักซ์ แต่เป็นสัดส่วนกับมูลค่าการผลิตของกระบวนการที่มอเตอร์ควบคุม
นี่คือสิ่งที่ทำให้การเลือกแม่เหล็กเซอร์โวมอเตอร์อุตสาหกรรมแตกต่างออกไป และเหตุใดการเลือกเกรดจาก UAV หรือการอ้างอิงมอเตอร์ผู้บริโภคจึงเป็นจุดเริ่มต้นที่ไม่ถูกต้อง
1. เหตุใดการเปลี่ยนแปลงทางความร้อนของวัฏจักรหน้าที่จึงเป็นตัวแปรการออกแบบหลัก
เซอร์โวมอเตอร์อุตสาหกรรมในการตัดเฉือน CNC การเชื่อมด้วยหุ่นยนต์ และระบบอัตโนมัติในการหยิบและวางจะทำงานที่รอบหน้าที่ซึ่งรวมความร้อนไว้ในรูปแบบเฉพาะ เซอร์โวบนสปินเดิลของเครื่องมือกลอาจทำงานต่อเนื่องที่ 70% ของแรงบิดพิกัดสำหรับกะ 6 ชั่วโมง เซอร์โวบนแขนหยิบและวางทำงานที่แรงบิดสูงสุดเป็นเวลา 80 มิลลิวินาที จากนั้นลดลงจนใกล้ศูนย์เป็นเวลา 120 มิลลิวินาที และทำซ้ำที่ 5 เฮิร์ตซ์เป็นเวลา 16 ชั่วโมงต่อวัน
อุณหภูมิของขดลวดในสภาวะคงตัวในการใช้งานสปินเดิลสามารถคาดเดาได้จากความต้านทานกระแสไฟฟ้าและความร้อนที่กำหนด ในการใช้งานแบบหยิบและวาง วงจรอุณหภูมิของขดลวด และค่าคงที่เวลาความร้อนของชุดแม่เหล็ก - โดยทั่วไป 45–90 วินาทีสำหรับเซอร์โวเฟรม 60–100 มม. - หมายความว่าอุณหภูมิของแม่เหล็กจะไม่ติดตามอุณหภูมิของขดลวดทันที มันติดตามค่าเฉลี่ยเคลื่อนที่โดยมีความล่าช้า ในรอบการทำงานที่รวดเร็วซึ่งมีกระแสสูงสุดสูง แม่เหล็กสามารถเข้าถึงอุณหภูมิได้ 25–40 องศา ซึ่งสูงกว่าที่แบบจำลองความร้อนในสภาวะคงตัวที่กระแสไฟฟ้าเฉลี่ยคาดการณ์ไว้
การระบุเกรดแม่เหล็กจากกระแสไฟฟ้าเฉลี่ยไม่ถูกต้อง ระบุจากหน้าที่กระแสสูงสุดที่ค่าคงที่เวลาความร้อนของชุดแม่เหล็ก สำหรับการใช้งานเซอร์โวทางอุตสาหกรรมส่วนใหญ่ในช่วง 1–10 kW หมายความว่าอุณหภูมิการออกแบบแม่เหล็กที่มีประสิทธิภาพคือ 100–140 องศา ไม่ใช่ขีดจำกัดการพันของขดลวด 80 องศาที่ปรากฏบนเอกสารข้อมูลมอเตอร์
2. ระดับความร้อน IEC และความหมายที่แท้จริงสำหรับแม่เหล็ก
เซอร์โวมอเตอร์อุตสาหกรรมได้รับการจัดอันดับตามคลาสการระบายความร้อน IEC - คลาส F (ขีดจำกัดการม้วน 155 องศา), คลาส H (180 องศา ), คลาส C (สูงกว่า 200 องศา ) การให้คะแนนเหล่านี้ใช้กับฉนวนของขดลวด ไม่ใช่กับแม่เหล็ก อุณหภูมิแม่เหล็กในมอเตอร์ที่ได้รับการออกแบบมาอย่างดีพร้อมการระบายความร้อนภายในจะทำงานต่ำกว่าอุณหภูมิของขดลวดที่โหลดพิกัด 30–60 องศา แต่ในมอเตอร์ที่ทำงานเกินหน้าที่พิกัดหรือด้วยการระบายความร้อนที่ลดลง ช่องว่างจะแคบลง
การทำแผนที่ในทางปฏิบัติระหว่างคลาสความร้อนของมอเตอร์และส่วนต่อท้ายเกรดแม่เหล็ก:
| ระดับความร้อนของมอเตอร์ | อุณหภูมิแม่เหล็กสูงสุดทั่วไป | ส่วนต่อท้ายเกรดขั้นต่ำ | หมายเหตุ |
|---|---|---|---|
| คลาส F บังคับให้ระบายความร้อน | 80–100 องศา | H | ส่วนต่อท้าย H ให้ระยะขอบ; ส่วนต่อท้าย N ยกเว้นจุดปฏิบัติการเป็นแบบอนุรักษ์นิยม |
| คลาส F ระบายความร้อนด้วยตัวเอง | 100–120 องศา | H ถึง SH | SH ต้องการสำหรับการใช้งานต่อเนื่อง H ยอมรับได้ด้วยแบบจำลองความร้อนที่ได้รับการตรวจสอบแล้ว |
| คลาส H บังคับระบายความร้อน | 100–130 องศา | ช | พื้นฐาน SH; EH สำหรับมอเตอร์ที่มีกระแสไฟใกล้พิกัดที่อุณหภูมิแม่เหล็ก 130 องศา |
| คลาส H ระบายความร้อนด้วยตัวเอง | 120–150 องศา | เอ๊ะ | เอ๊ะหรือเอเอช; ตรวจสอบเส้นโค้ง BH ที่อุณหภูมิการทำงาน - เอกสารข้อมูลของผู้ผลิตมักจะไม่เพียงพอ |
| คลาส C / พิเศษ | 150–200 องศา | SmCo หรือ AH NdFeB | เหนือ 150 องศาอย่างยั่งยืน SmCo คือคำตอบที่ถูกต้อง มีเกรด NdFeB AH แต่ SmCo มีเสถียรภาพมากกว่า |
3. ปัญหาการสะสมของการล้างอำนาจแม่เหล็กในการใช้งานแบบวงจรยาว
ในเซอร์โวมอเตอร์ที่ทำงาน 5,000 ชั่วโมงต่อปีในสายการผลิต แม่เหล็กจะพบกับวงจรไฟฟ้าประมาณ 90 ล้านรอบที่การกำหนดค่า 14 ขั้วคู่และความเร็วพิกัด 1,500 RPM แต่ละรอบที่จุดปฏิบัติงานลดลงต่ำกว่าเข่า BH แม้จะเป็นเวลาสั้น ๆ แม้ว่าจะมีระยะขอบเล็กน้อยก็ตาม ก็มีส่วนทำให้เกิดการสูญเสียฟลักซ์ที่ไม่สามารถย้อนกลับได้เล็กน้อย
ปัญหาไม่ได้อยู่ที่แต่ละเหตุการณ์ มันเป็นการสะสม แม่เหล็กที่สูญเสีย 0.05% Br ต่อชั่วโมงการทำงาน 1,000 ชั่วโมงได้สูญเสีย 0.25% หลังจากหนึ่งปี นั่นฟังดูเล็กน้อย ในเซอร์โวที่มีความแม่นยำสูงบนเครื่องเชื่อมเซมิคอนดักเตอร์ การดริฟท์คงที่ของแรงบิด 0.25% จำเป็นต้องมีการปรับเทียบใหม่ของลูปควบคุมแรง การปรับเทียบใหม่บนเครื่องเชื่อมจะทำให้เครื่องมือออฟไลน์เป็นเวลา 2–4 ชั่วโมง ในสถานประกอบการที่เปิดตลอด 24 ชั่วโมงทุกวัน สิ่งนี้จะเกิดขึ้นปีละสองครั้งต่อเครื่อง ต้นทุนของการหยุดทำงานนั้นสูงกว่าต้นทุนในการระบุเกรด coercivity ที่สูงกว่าถัดไปอย่างมากในขั้นตอนการออกแบบ
วิธีการกำหนดคุณสมบัติที่ถูกต้อง: คำนวณ Hcj ขั้นต่ำที่จำเป็นเพื่อรักษาจุดปฏิบัติงานให้อยู่เหนือเข่า BH 20% ที่อุณหภูมิแม่เหล็กสูงสุดที่คาดหวังและกระแสล้างแม่เหล็กสูงสุด จากนั้นเพิ่มส่วนต่อท้ายเกรดหนึ่งรายการให้สูงกว่าค่าต่ำสุดนั้น ต้นทุนส่วนเพิ่มมีน้อย ความน่าเชื่อถือที่เพิ่มขึ้นสามารถวัดได้
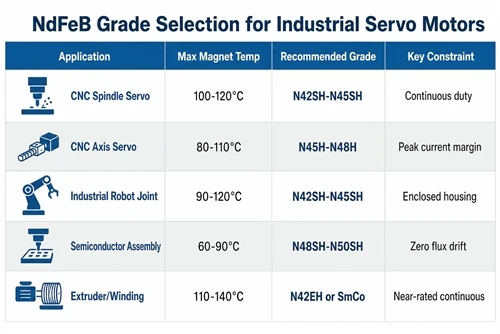
4. การเลือกเกรดโดยการประยุกต์ใช้เซอร์โวทางอุตสาหกรรม
| แอปพลิเคชัน | รอบหน้าที่ | อุณหภูมิแม่เหล็กสูงสุด | เกรดที่แนะนำ | เหตุผล |
|---|---|---|---|---|
| ศูนย์เครื่องจักรกลซีเอ็นซี (เซอร์โวแกนหมุน) | ต่อเนื่อง 60–80% | 100–120 องศา | N42SH–N45SH | วิ่งต่อเนื่องยาวนาน SH จำเป็น; เกรด BHmax ที่ต่ำกว่าสามารถยอมรับได้หากความหนาแน่นของแรงบิดอนุญาต |
| เซอร์โวแกน CNC (ฟีดไดรฟ์) | วงจร 30–60% | 80–110 องศา | N45H–N48H | ไม่ต่อเนื่อง; H เพียงพอกับการวิเคราะห์มาร์จิ้นปัจจุบันสูงสุดที่เหมาะสม |
| ข้อต่อหุ่นยนต์อุตสาหกรรม (แขน 6 แกน) | วงจร 40–70% | 90–120 องศา | N42SH–N45SH | คล้ายกับแกนหมุน CNC ตัวเรือนข้อต่อแบบปิดจำกัดการพาความร้อน |
| เลือกและวาง / SCARA | วงจรความถี่สูง | 80–110 องศา | N45H–N48H | กระแสน้ำสูงสุดสูงแต่สั้น ตรวจสอบระยะการล้างอำนาจแม่เหล็กที่กระแสสูงสุด |
| การประกอบเซมิคอนดักเตอร์ / อิเล็กทรอนิกส์ | วงจรที่แม่นยำ | 60–90 องศา | N48SH–N50SH | อุณหภูมิต่ำแต่ความแม่นยำต้องอาศัยการดริฟท์ฟลักซ์เป็นศูนย์ SH ให้ส่วนต่างความมั่นคงในระยะยาว |
| เครื่องอัดรีด / เครื่องม้วน | เรตติ้งใกล้ต่อเนื่อง | 110–140 องศา | N42EH–N45EH หรือ SmCo | ใกล้พิกัดปัจจุบันเป็นเวลาหลายชั่วโมง EH หรือ SmCo ขึ้นอยู่กับอุณหภูมิที่แน่นอน |
5. ซัพพลายเออร์ที่แยกกันมีค่าใช้จ่ายอะไรในการออกแบบเซอร์โวใหม่
รอบการออกแบบเซอร์โวมอเตอร์อุตสาหกรรมใช้เวลานาน - 12–24 เดือนนับจากข้อกำหนดเบื้องต้นไปจนถึงการผลิตที่ผ่านการรับรอง รูปทรงของแม่เหล็กถูกล็อคไว้ที่การสร้างต้นแบบครั้งแรก หากแม่เหล็กและการเคลือบโรเตอร์มาจากซัพพลายเออร์ที่แตกต่างกัน รูปทรงใดๆ ที่เปลี่ยนแปลง - และจะมีการเปลี่ยนแปลงรูปทรงในระหว่างการพัฒนา - จำเป็นต้องมีการมีส่วนร่วมใหม่กับผู้ขายสองราย ระยะเวลารอคอยสินค้าสองชุด และเอกสารการตรวจสอบบทความแรกสองชุด
ในทางปฏิบัติ ทีมพัฒนาเซอร์โวส่วนใหญ่ผ่านการทำซ้ำเรขาคณิตแม่เหล็ก 3-5 ครั้งระหว่างต้นแบบแรกและการเปิดตัวจริง การวนซ้ำแต่ละครั้งที่ต้องใช้เครื่องมือแยกกันจากซัพพลายเออร์แม่เหล็กที่แยกจากกันจะเพิ่มเวลา 4-8 สัปดาห์ในกำหนดการ และลดความเป็นไปได้ในการเพิ่มประสิทธิภาพส่วนโค้งของแม่เหล็กและเรขาคณิตของช่องเคลือบร่วมกัน งบประมาณค่าเผื่อช่องว่างอากาศซึ่งกำหนดแรงบิดกระเพื่อมและฟันเฟืองโดยตรง จะถือได้ง่ายกว่ามากเมื่อส่วนประกอบทั้งสองได้รับการออกแบบและผลิตโดยคำนึงถึงพิกัดความเผื่อของกันและกันตั้งแต่เริ่มต้น
6. รายการตรวจสอบข้อมูลจำเพาะสำหรับแม่เหล็กเซอร์โวอุตสาหกรรม
- ☐ คำนวณสนามลดอำนาจแม่เหล็กสูงสุดที่กระแสชั่วคราวสูงสุด ไม่ใช่กระแสพิกัด
- ☐ กำหนดอุณหภูมิแม่เหล็กที่มีประสิทธิผลโดยใช้แบบจำลองค่าคงที่เวลาความร้อน ไม่ใช่แบบจำลองกระแสไฟฟ้าเฉลี่ยในสภาวะคงตัว
- ☐ เลือกส่วนต่อท้ายเกรดที่มีระยะขอบ Hcj 20% เหนือเข่า BH ที่อุณหภูมิแม่เหล็กสูงสุด
- ☐ Add one suffix above calculated minimum for long-cycle applications (>5,000 ชั่วโมง/ปี)
- ☐ ขอเส้นโค้ง BH จากวัสดุการผลิตที่ 20 องศา 100 องศา และ 150 องศา - ไม่ใช่ค่าทั่วไปของแผ่นข้อมูล
- ☐ ระบุความต้องการความสม่ำเสมอของความหนาแน่นฟลักซ์: ±1.5% สำหรับเซอร์โวที่มีความแม่นยำ ±2.5% สำหรับอุตสาหกรรมมาตรฐาน
- ☐ สำหรับการใช้งานที่สูงกว่า 130 องศาอย่างยั่งยืน: ประเมิน SmCo ก่อนที่จะยอมรับเกรด NdFeB EH/AH
- ☐ ยืนยันว่าซัพพลายเออร์แม่เหล็กสามารถให้รูปทรงส่วนโค้งที่ตรงกันกับแบบเคลือบโรเตอร์ของคุณ
HIMAGNET จัดหาแม่เหล็กส่วนโค้งสำหรับเซอร์โวมอเตอร์อุตสาหกรรมที่มีการประสานการเคลือบที่ตรงกัน ข้อมูล BH การผลิตที่อุณหภูมิใช้งาน และการสนับสนุนด้านวิศวกรรมผ่านกระบวนการออกแบบจนถึงคุณสมบัติ สำหรับการสนับสนุนการเลือกเกรดในแอปพลิเคชันเซอร์โวของคุณติดต่อทีมวิศวกรของเราด้วยรอบการทำงาน ระดับความร้อน และรูปทรงของโรเตอร์