ปัญหามอเตอร์ UAV ไม่ใช่สิ่งที่คุณคิด
วิศวกรส่วนใหญ่ที่ระบุแม่เหล็กสำหรับมอเตอร์ขับเคลื่อน UAV มุ่งเน้นไปที่ผลิตภัณฑ์พลังงาน BHmax ที่สูงขึ้นหมายถึงความหนาแน่นของฟลักซ์ที่มากขึ้น ซึ่งหมายถึง KV ที่สูงขึ้นและแรงขับต่อน้ำหนักมอเตอร์ที่มากขึ้น ตรรกะนั้นถูกต้องเท่าที่เป็นไป - แต่จะหยุดลงประมาณครึ่งทางของปัญหาการออกแบบจริง
ส่วนที่กัดทีมในการทดสอบ: มอเตอร์ขับเคลื่อน UAV ทำงานที่ความถี่ไฟฟ้าสุดขีดโดยไม่มีการไหลเวียนของอากาศเย็น ยกเว้นสิ่งที่ใบพัดสร้างขึ้นเอง และภายใต้รอบโหลดที่สามารถแกว่งจากรอบเดินเบาไปจนถึงคันเร่งเต็มกำลังภายในเวลาไม่ถึง 100 มิลลิวินาที N52 อาจให้ความหนาแน่นของฟลักซ์สถิตที่ดีที่สุดแก่คุณ แต่ถ้าอุณหภูมิของแม่เหล็กสูงถึง 140 องศาในการไต่ระดับอย่างต่อเนื่องที่อุณหภูมิแวดล้อมสูง - ซึ่งจะอยู่ในห้องโดยสารที่ปิดสนิทในวันที่ 40 องศา - คุณเพิ่งใส่เกรดที่ไวต่อความร้อนมากที่สุดในสภาพแวดล้อมที่เลวร้ายที่สุด
การเลือกแม่เหล็ก UAV อย่างถูกต้องหมายถึงการคำนึงถึงความถี่ไฟฟ้า อุณหภูมิของโรเตอร์ภายใต้ภาระการบินจริง และการแลกเปลี่ยนระหว่างความหนาแน่นของฟลักซ์และแรงบีบบังคับตลอดขอบเขตการบินทั้งหมด ต่อไปนี้เป็นวิธีดำเนินการ
1. ความถี่ไฟฟ้าเป็นตัวกรองตัวแรก
โดยทั่วไปแล้ว มอเตอร์ขับเคลื่อน UAV แบบหลายโรเตอร์จะทำงานที่ 1,400–2,200 KV สำหรับเฟรมขนาดเล็ก (อุปกรณ์ประกอบฉาก 3–7 นิ้ว) และ 100–400 KV สำหรับแพลตฟอร์มมืออาชีพขนาดใหญ่ ที่แรงดันไฟฟ้าแบตเตอรี่ 14S (ปกติ 58.8V) และ 1,800 KV มอเตอร์ที่ทำความเร็วรอบขณะไม่มีโหลด 80% ภายใต้โหลดจะหมุนที่ประมาณ 84,000 RPM ด้วยการกำหนดค่าคู่ขั้ว 14 - มาตรฐานสำหรับการออกแบบเอาท์รันเนอร์สูง - นั่นคือความถี่ไฟฟ้า 19,600 Hz
ที่ความถี่นั้น การสูญเสียกระแสไหลวนในระดับการเคลือบด้วยกำลังสองของทั้งความถี่และความหนาของการเคลือบ มอเตอร์ที่ใช้เหล็กซิลิคอน 0.35 มม. ที่ 20,000 Hz จะกระจายการสูญเสียแกนมากกว่ามอเตอร์แบบเดียวกันที่มีการเคลือบ 0.20 มม. ประมาณ 6 เท่า ความร้อนนั้นเข้าสู่โรเตอร์ และจากโรเตอร์เข้าสู่แม่เหล็ก ตัวเลือกการเคลือบจึงไม่สามารถแยกออกจากการตัดสินใจเกรดแม่เหล็กได้ - จำเป็นต้องระบุทั้งสองอย่างร่วมกันตามความถี่ในการทำงานเป้าหมาย
สำหรับมอเตอร์ KV สูงที่สูงกว่า 1,000 KV: เหล็กซิลิกอน 0.20 มม. เป็นขั้นต่ำในทางปฏิบัติ สำหรับมอเตอร์แบบบินช้าระดับมืออาชีพที่มีกำลังต่ำกว่า 200 KV ที่ทำงานที่ความถี่ไฟฟ้าต่ำกว่า 0.35 มม. เป็นที่ยอมรับได้และช่วยลดต้นทุนการผลิต
2. ซองระบายความร้อนภายใต้โหลดการบินจริง
การเลื่อนคันเร่งไปที่ 50% ไม่ใช่จุดออกแบบการระบายความร้อน จุดออกแบบการระบายความร้อนคือการไต่ขึ้นเต็มคันเร่งอย่างต่อเนื่องเป็นเวลา 30 วินาทีจากการสตาร์ทที่อบอุ่น - สถานการณ์ที่รวมการสูญเสียทองแดงและเหล็กสูงสุดด้วยการระบายความร้อนแบบพาความร้อนน้อยที่สุด
ในมอเตอร์แข่งขนาด 5 นิ้วทั่วไป (เส้นผ่านศูนย์กลางสเตเตอร์ 22 มม. การกำหนดค่า 12N14P) สถานการณ์นี้จะสร้างอุณหภูมิของขดลวดที่ 110–135 องศา และอุณหภูมิแม่เหล็กที่ 85–105 องศา โดยวัดที่พื้นผิวแม่เหล็กด้านนอก ด้านในของแม่เหล็กที่เชื่อมติดกับเหล็กหลังโรเตอร์ จะร้อนขึ้น 10–15 องศา ดังนั้นอุณหภูมิแม่เหล็กที่มีประสิทธิภาพระหว่างการทำงานกรณีที่เลวร้ายที่สุดคือ 95–120 องศา
ที่ 120 องศา แม่เหล็ก N52 - โดยทั่วไป Hcj 955 kA/m - ทำงานโดยมีแรงบีบบังคับลดลงประมาณ 15% เมื่อเทียบกับอุณหภูมิห้อง จุดเข่าบนเส้นโค้ง BH ที่อุณหภูมินั้นอยู่ใกล้กับจุดปฏิบัติงานในมอเตอร์กระแสสูงเพียงพอ ซึ่งการลดอำนาจแม่เหล็กบางส่วนบนเดือยกระแสเป็นความเสี่ยงที่แท้จริง ไม่ใช่ตามทฤษฎี N52H โดยมี Hcj ประมาณ 1,274 kA/m ที่ 20 องศา ให้อัตรากำไรเพิ่มขึ้นอย่างมากที่อุณหภูมิสูง
คำแนะนำในทางปฏิบัติ: สำหรับมอเตอร์ UAV ใดๆ ที่คาดว่าจะทำงานแบบเร่งเต็มที่อย่างยั่งยืน - โดรนส่งของ, แท่นถ่ายภาพยนตร์มืออาชีพ, เครื่องพ่นสารเคมีทางการเกษตร - ระบุ N48H หรือ N50H แทนที่จะเป็น N52 หรือ N52H คุณจะสูญเสียความหนาแน่นของฟลักซ์เล็กน้อย 3–5% และได้รับแรงบีบบังคับเพียงพอที่จะทำงานอย่างปลอดภัยที่อุณหภูมิแม่เหล็ก 120 องศา
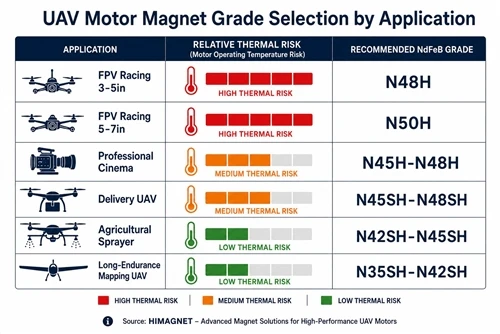
3. การเลือกเกรดโดยการสมัคร UAV
| แอปพลิเคชัน | ช่วง KV ทั่วไป | อุณหภูมิแม่เหล็กสูงสุด | เกรดแนะนำ | การใช้เหตุผล |
|---|---|---|---|---|
| FPV Racing (3–5 นิ้ว) | 2,000–2,800 เควี | 100–130 องศา | N48H | การระเบิดสั้น การหมุนเวียนที่ดีจากเฟรมเปิด ส่วนต่อท้าย H ให้ระยะขอบความร้อนโดยไม่สูญเสียฟลักซ์มากเกินไป |
| FPV Racing (5–7 นิ้ว) | 1,200–2,000 เควี | 90–120 องศา | N50H | ปริมาณมอเตอร์ที่ใหญ่ขึ้นช่วยเพิ่มการกระจายความร้อน N50H เข้าถึงความสมดุลของฟลักซ์/การบีบบังคับได้ดี |
| ฟรีสไตล์ / ภาพยนตร์ (5–7 นิ้ว) | 1,700–2,400 เควี | 85–115 องศา | N48H–N50H | คล้ายกับการแข่งรถแต่มีส่วนที่ยาวกว่า คำต่อท้าย H สำคัญ |
| โรงภาพยนตร์ระดับมืออาชีพ (10–15 นิ้ว) | 100–400 เควี | 70–100 องศา | N45H–N48H | ความถี่ไฟฟ้าที่ต่ำกว่าช่วยลดการสูญเสียแกน KV ที่ต่ำกว่าหมายถึงกระแสไฟสูงสุดที่ต่ำกว่า N45H มักจะเพียงพอ |
| จัดส่ง / ลอจิสติกส์ UAV | 150–600 เควี | 100–130 องศา (ห้องโดยสาร) | N45SH–N48SH | ห้องโดยสารแบบปิดช่วยลดการระบายความร้อนแบบพาความร้อน คำต่อท้าย SH จำเป็นสำหรับการปีนอย่างต่อเนื่องในสภาพแวดล้อมที่สูง |
| เครื่องพ่นสารเคมีทางการเกษตร | 80–200 เควี | 90–120 องศา | N42SH–N45SH | ระยะเวลาการบินที่ยาวนานโดยใช้คันเร่งบางส่วนในสภาพแวดล้อมที่มีสภาพแวดล้อมสูง จัดลำดับความสำคัญของ Hcj มากกว่า BHmax |
4. ส่วนโค้งเทียบกับแม่เหล็กกระเบื้องสำหรับโรเตอร์ที่วิ่งเร็วกว่า
มอเตอร์ UAV แบบเอาท์รันเนอร์ - โดยที่โรเตอร์เป็นเปลือกด้านนอกและสเตเตอร์ได้รับการแก้ไขแล้ว - ให้ใช้แม่เหล็กที่ติดตั้งบนพื้นผิวซึ่งยึดติดกับด้านในของกระป๋องโรเตอร์ มีตัวเลือกรูปทรงให้เลือกสองแบบ: ส่วนโค้งที่โค้งเพื่อให้ตรงกับรัศมีโรเตอร์ และแบบกระเบื้องเรียบ
กระเบื้องเรียบมีราคาถูกกว่าในการผลิตและหาแหล่งที่มาได้ง่ายกว่า ปัญหาคือกระเบื้องแบนบนเหล็กหลังโรเตอร์โค้งสร้างช่องว่างอากาศที่เปลี่ยนแปลงได้: สูงสุดที่ขอบกระเบื้อง และต่ำสุดที่กึ่งกลางกระเบื้อง ในมอเตอร์สเตเตอร์ที่มีเส้นผ่านศูนย์กลาง 22 มม. รูปแบบนี้มีขนาดเล็กพอที่จะมองข้ามได้ ในสเตเตอร์ขนาด 40 มม. หรือใหญ่กว่า - โดยทั่วไปสำหรับแพลตฟอร์มมืออาชีพ ความแปรผันของช่องว่างอากาศจากกระเบื้องเรียบจะสร้างแรงบิดกระเพื่อมที่วัดได้ที่ความถี่การส่งผ่านเสา
สำหรับมอเตอร์ที่มีเส้นผ่านศูนย์กลางสเตเตอร์สูงกว่า 35 มม. ส่วนโค้งที่ตรงกับความโค้งของโรเตอร์จะสร้างช่องว่างอากาศที่สม่ำเสมอและลดแรงบิดกระเพื่อมลง 40–60% เมื่อเทียบกับกระเบื้องเรียบที่มีเกรดเทียบเท่า โดยทั่วไปต้นทุนพรีเมียมจะอยู่ที่ 15–25% เมื่อเทียบกับกระเบื้องเรียบที่ปริมาณการผลิต ซึ่งจะหายไปอย่างรวดเร็วเมื่อคุณคำนึงถึงการประหยัดการแยกการสั่นสะเทือนในกิมบอลของกล้อง หรือความล้าของโครงสร้างที่ลดลงในเฟรมเครื่องบิน
5. ขอบกาวและการประกอบ
ค่าสัมประสิทธิ์การขยายตัวเนื่องจากความร้อนของ NdFeB (ประมาณ 5–7 × 10⁻⁶/ องศา ) แตกต่างจากค่าสัมประสิทธิ์การขยายตัวทางความร้อนของกระป๋องโรเตอร์อะลูมิเนียม (23 × 10⁻⁶/ องศา ) ประมาณ 3–4× การแกว่งของอุณหภูมิมากกว่า 100 องศา ส่วนโค้ง 15 มม. บนโรเตอร์อะลูมิเนียมเส้นผ่านศูนย์กลาง 40 มม. จะเห็นการขยายตัวที่แตกต่างกันประมาณ 0.027 มม. ที่แนวประสาน
กาวอีพอกซีสองส่วนผสมมาตรฐานที่มีความแข็ง Shore D สูงกว่า 80 จะแตกร้าวภายใต้วงจรนี้ หากความหนาของเส้นพันธะน้อยกว่า 0.08 มม. วิธีการที่ถูกต้องคืออีพ็อกซี่ยืดหยุ่นที่มี Shore D ในช่วง 60–75 และแนวพันธะควบคุมที่ 0.10–0.15 มม. ซัพพลายเออร์แม่เหล็กควรจะสามารถยืนยันความเข้ากันได้ของกาวกับวัสดุโรเตอร์และช่วงอุณหภูมิในการทำงาน - หากไม่สามารถทำได้ นั่นเป็นข้อมูลที่ควรค่าแก่การมีก่อนที่มอเตอร์ชุดแรกจะเข้าสู่การทดสอบภาคสนาม
6. สิ่งที่ต้องถามผู้จำหน่ายแม่เหล็กของคุณ
- ☐ เส้นโค้ง BH ที่ 20 องศา 80 องศา และ 120 องศา จากวัสดุการผลิต - ค่าทั่วไปของแผ่นข้อมูลไม่เพียงพอ
- ☐ ความสม่ำเสมอของความหนาแน่นของฟลักซ์ตลอดชุดการผลิต: ±2% สามารถทำได้ ± 5% เป็นที่ยอมรับ; ด้านบนที่สร้างการเปลี่ยนแปลงต่อมอเตอร์ที่ต้องมีการสอบเทียบแยกกัน
- ☐ ความทนทานต่อรัศมีส่วนโค้ง: ± 0.05 มม. เป็นมาตรฐาน ขอ ±0.03 มม. หากช่องว่างอากาศที่ระบุของคุณต่ำกว่า 0.35 มม
- ☐ คำแนะนำเกี่ยวกับกาวสำหรับวัสดุโรเตอร์และอุณหภูมิในการทำงาน
- ☐ ผลการทดสอบสเปรย์เกลือว่ามอเตอร์ทำงานในสภาพแวดล้อมชื้นหรือชายฝั่ง (ขั้นต่ำเคลือบสังกะสี พิจารณาเคลือบอีพ็อกซี่สำหรับการใช้งานทางทะเล)
- ☐ ปริมาณการสั่งซื้อขั้นต่ำสำหรับส่วนโค้งแบบกำหนดเอง - ซัพพลายเออร์ส่วนใหญ่ต้องการ 500–2,000 ชิ้นสำหรับรูปทรงแบบกำหนดเอง วางแผนปริมาณตัวอย่างทางวิศวกรรมของคุณให้สอดคล้องกัน
HIMAGNET จัดหาแม่เหล็กส่วนโค้งและแผ่นกระเบื้องสำหรับมอเตอร์ UAV จากตัวอย่างทางวิศวกรรมชุดเล็กผ่านปริมาณการผลิต สำหรับการสนับสนุนการเลือกเกรดเฉพาะสำหรับการออกแบบมอเตอร์ของคุณติดต่อทีมวิศวกรของเราด้วย KV, จำนวนขั้ว, การประมาณอุณหภูมิในการทำงาน และรูปทรงของโรเตอร์